4
candidate tooling paths and operations
HR-30 whole-body P0.1
The 24 AWG predecessor is no longer treated as an actuator-power candidate. The package now separates a 22 AWG static suspended-commissioning lead from a 22 AWG dynamic cable candidate, and requires construction-specific destructive evidence for both.
candidate tooling paths and operations
controlled coupon specimen families
axis routes requiring as-built measurement
built coupons, executed tests, or released cut lengths
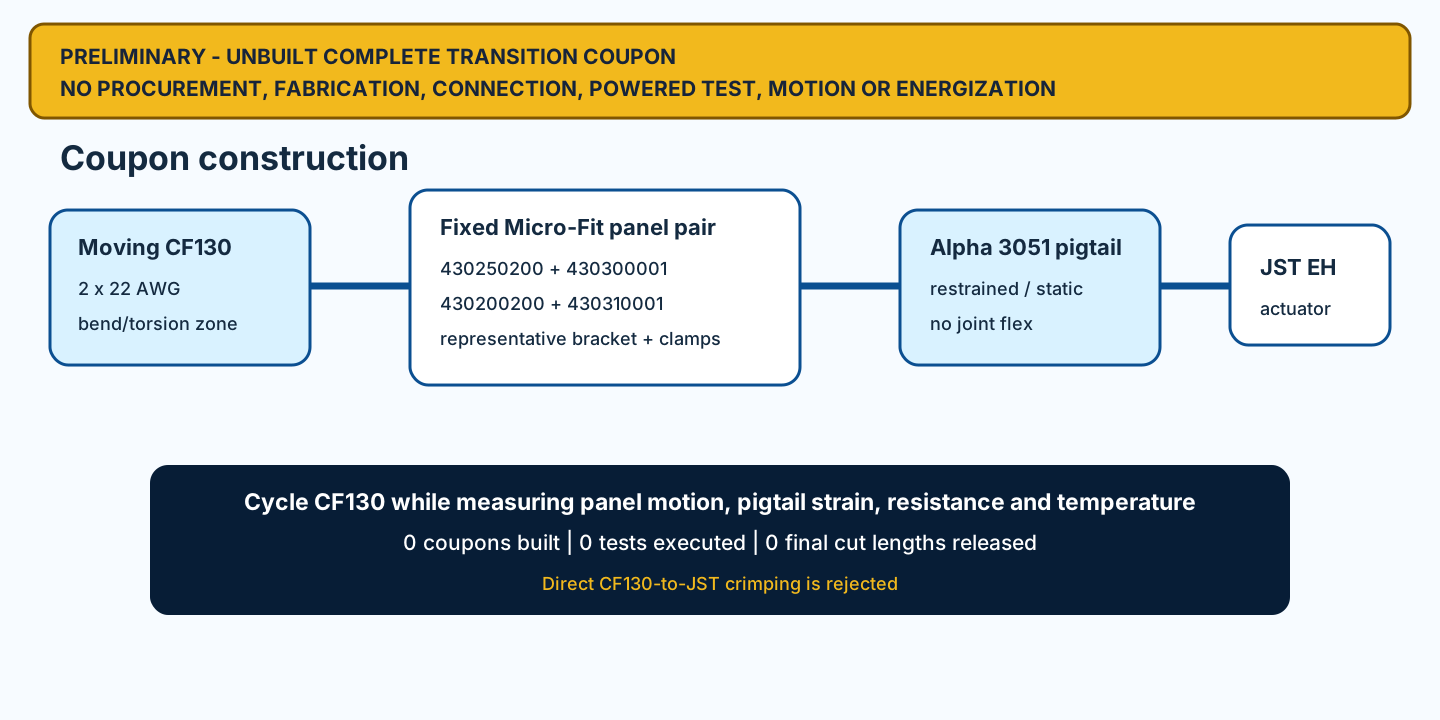
CF130.03.02.UL terminates only into Molex 430250200 / 430300001. Its individual-core OD must be measured against the 1.85 mm terminal limit.
Molex 430200200 / 430310001 mounts to the dimensioned bracket candidate; 25 nominal module placements are configuration-bound. Restrained Alpha Wire 3051 continues to JST EH.
Cycle the moving cable while measuring panel motion and confirming that the JST pigtail sees no cyclic bend or pull.
CF9.UL.02.02 is 24 AWG. It remains a data/flex investigation candidate only and receives no actuator-power credit. Official cutout, received fit, material/fasteners, clamp force, pigtail lengths and tolerance-aware integration remain open.
Loose-piece trial: JST BEH-001T-P0.6 contact, YC-260R hand tool, EHR-3/EHR-4 housings and EJ-PH extraction tool. The alternative strip path is SEH-001T-P0.6 + YRS-260. These are manufacturer-linked candidates—not a released process for either wire construction.
The existing geometry values are planning lengths, not cable cut lengths. Each axis must be measured on the assembled robot with pull string through its complete joint range. Connector termination allowance, service slack, clamps, bend radius and collision clearance must then be frozen.
| Axis | Geometry planning length | Commanded range | Final cut length | Action |
|---|---|---|---|---|
| WAIST_YAW | 74.615 mm | speed <=15 deg/s in HR-30A | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| HEAD_PAN | 74.325 mm | SELECTION REQUIRED | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| HEAD_TILT | 142.325 mm | SELECTION REQUIRED | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| L_SHOULDER_PITCH | 114.724 mm | SELECTION REQUIRED | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| L_SHOULDER_ROLL | 142.724 mm | SELECTION REQUIRED | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| L_ELBOW_PITCH | 320.724 mm | SELECTION REQUIRED | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| L_WRIST_ROTATION | 490.672 mm | SELECTION REQUIRED | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| L_GRIPPER | 561.672 mm | SELECTION REQUIRED | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| L_HIP_YAW | 145.546 mm | +/-30 deg | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| L_HIP_ROLL | 193.546 mm | +/-25 deg | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| L_HIP_PITCH | 241.546 mm | -35..+45 deg | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| L_KNEE_PITCH | 429.546 mm | 0..120 deg | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| L_ANKLE_PITCH | 612.546 mm | -35..+30 deg | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| L_ANKLE_ROLL | 660.546 mm | +/-20 deg | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| R_SHOULDER_PITCH | 114.724 mm | SELECTION REQUIRED | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| R_SHOULDER_ROLL | 142.724 mm | SELECTION REQUIRED | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| R_ELBOW_PITCH | 320.724 mm | SELECTION REQUIRED | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| R_WRIST_ROTATION | 490.672 mm | SELECTION REQUIRED | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| R_GRIPPER | 561.672 mm | SELECTION REQUIRED | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| R_HIP_YAW | 145.546 mm | +/-30 deg | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| R_HIP_ROLL | 193.546 mm | +/-25 deg | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| R_HIP_PITCH | 241.546 mm | -35..+45 deg | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| R_KNEE_PITCH | 429.546 mm | 0..120 deg | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| R_ANKLE_PITCH | 612.546 mm | -35..+30 deg | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
| R_ANKLE_ROLL | 660.546 mm | +/-20 deg | SELECTION REQUIRED - MEASURE ON ASSEMBLED ROBOT | DO NOT CUT PRODUCTION CABLE |
Tooling | Coupon BOM | Specimens | Build traveler | Measurements | 25 route measurements | Open holds | Primary sources
No acceptance limit has been invented. Unresolved values are explicitly SELECTION REQUIRED.